Цена по запросу


Робот-паллетайзер - это промышленный манипулятор, который забирает коробки, мешки, ящики или другую упакованную продукцию с конвейера и укладывает ее на поддон по заданной схеме. Оборудование повторяет карту слоев, контролирует положение груза и формирует паллеты с одинаковыми габаритами.
Роботизированное паллетирование применяют, когда ручной участок не успевает за линией, упаковки тяжелые, не хватает сотрудников или требуется стабилизировать качество укладки. Однако робот является только частью системы: для полноценной работы нужны подача продукции, подходящий захват, место для паллет, датчики, ограждения и согласованное управление.
Робот-паллетайзер, робот-паллетоукладчик и робот для укладки на паллеты - названия одного типа оборудования. Основу системы составляет программируемая механическая рука. На ее фланце установлен захват, подобранный под конкретную упаковку. Манипулятор перемещает продукт между точкой забора и одной или несколькими позициями паллетирования.
Задача робота - не просто перенести коробку. Он должен сохранить ориентацию упаковки, поставить ее в рассчитанное место, выдержать порядок слоев и не повредить тару. Схемы хранятся в системе управления и выбираются оператором при смене продукции.
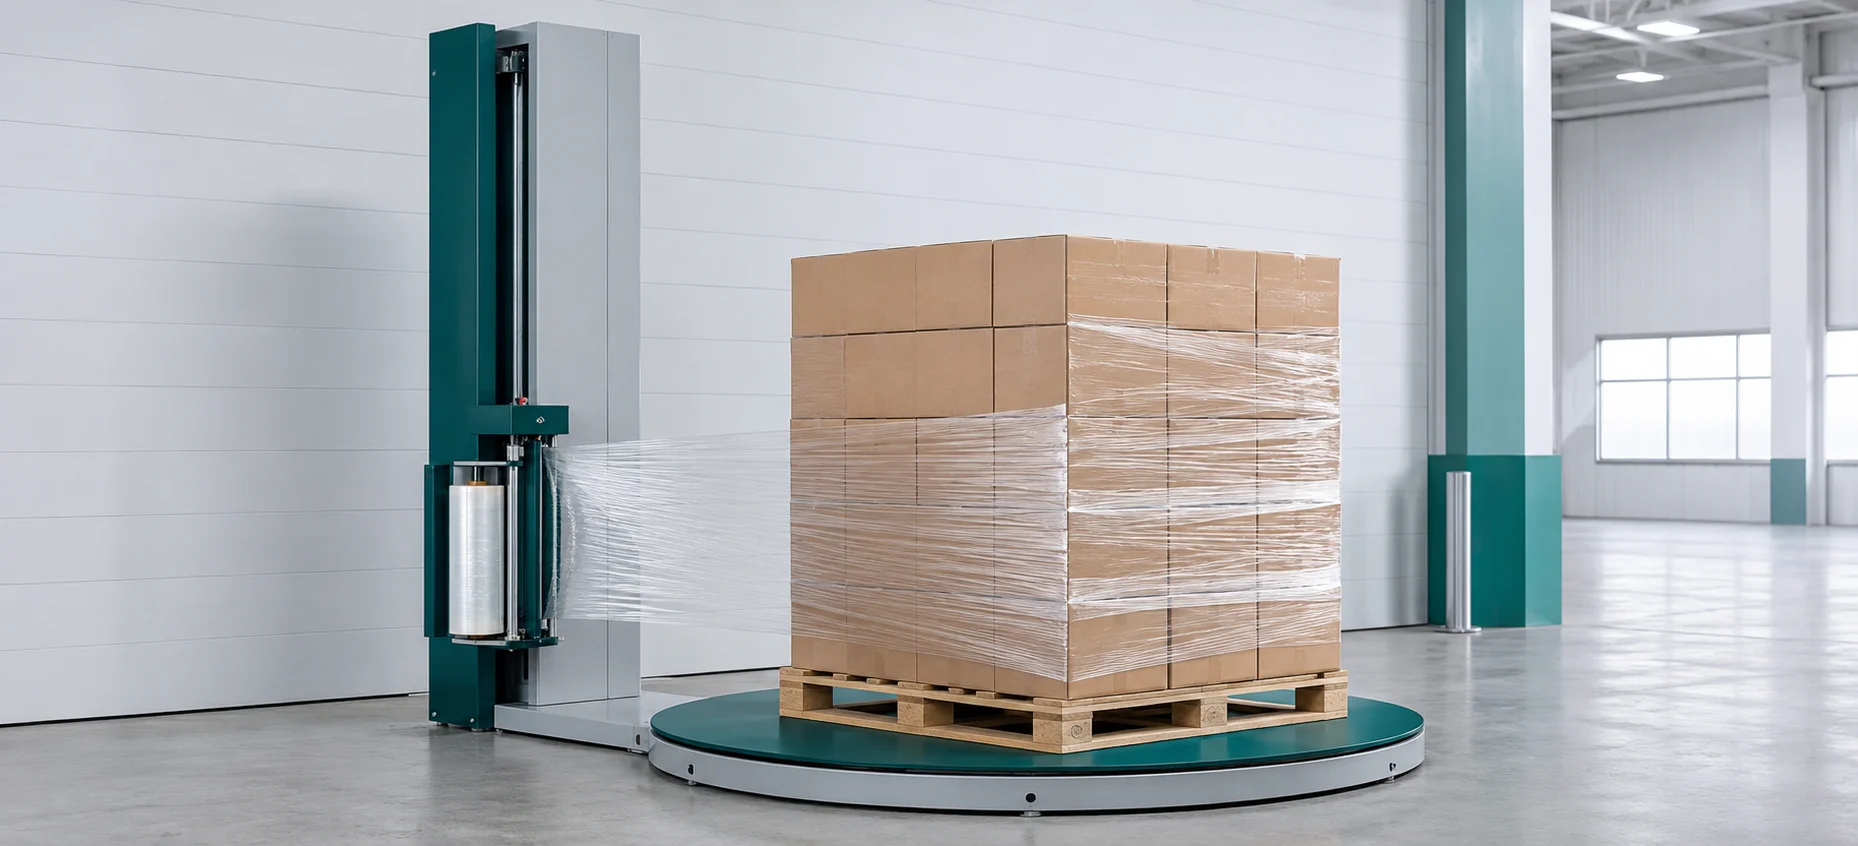
Важно различать процессы: паллетайзер укладывает отдельные упаковки на поддон. Паллетообмотчик фиксирует стрейч-пленкой уже сформированный груз. В автоматической линии эти машины работают последовательно, но не заменяют друг друга.
Производительность всей ячейки определяется самым медленным этапом. Быстрый робот не устранит задержки, если продукт поступает неравномерно, упаковка приходится долго выравнивать или полная паллета слишком медленно покидает рабочую зону.
| Элемент | Назначение | Что учитывать |
|---|---|---|
| Робот-манипулятор | Перемещает продукцию между точкой захвата и паллетой. | Грузоподъемность, досягаемость, высота укладки, время цикла. |
| Захват | Удерживает одну или несколько упаковок, листы либо поддоны. | Форма, материал, пористость, жесткость и масса продукта. |
| Подающий конвейер | Доставляет продукцию и создает управляемый поток перед роботом. | Скорость, ширина, высота и необходимость накопительного участка. |
| Ориентатор | Разворачивает и выравнивает упаковку до точки захвата. | Количество форматов и допустимый разброс положения. |
| Позиция паллеты | Фиксирует пустой поддон в повторяемых координатах. | Размеры паллет, точность установки и доступ погрузочной техники. |
| Диспенсер поддонов | Хранит штабель и автоматически выдает пустые паллеты. | Емкость, качество оснований и диапазон размеров. |
| Межслойные листы | Разделяют ряды, повышают сцепление и распределяют нагрузку. | Формат листа, место хранения и способ захвата. |
| Система управления | Синхронизирует робота, конвейеры, датчики и внешнюю линию. | Обмен сигналами, рецепты продукции, диагностика и доступ оператора. |
| Защитный контур | Останавливает опасное движение при входе человека в рабочую зону. | Ограждения, двери с блокировкой, сканеры и аварийные кнопки. |
Комплектацию определяют после аудита участка. Например, диспенсер не обязателен, если пустые поддоны устанавливает погрузчик, а робот может самостоятельно брать межслойные листы комбинированным захватом.
В широком смысле паллетайзеры включают несколько типов укладочного оборудования. Роботизированная рука берет отдельные упаковки или их группу и свободно меняет траекторию. Классический паллетайзер сначала формирует ряд или целый слой, после чего переносит его на поддон.
| Критерий | Робот-паллетайзер | Послойный паллетайзер |
|---|---|---|
| Гибкость | Удобен при нескольких форматах, схемах и точках укладки. | Лучше работает со стабильным ассортиментом и повторяемой упаковкой. |
| Производительность | Зависит от массы захвата, траектории и количества изделий за цикл. | Высока при переносе заранее сформированного слоя. |
| Занимаемая площадь | Определяется радиусом работы, паллетными позициями и ограждением. | Требуется место для формирования слоя и механизма его переноса. |
| Переналадка | Часть изменений выполняется выбором рецепта; иногда требуется смена захвата. | Может потребоваться механическая регулировка направляющих и формирователя. |
| Несколько линий | Один робот может обслуживать несколько потоков при достаточном времени цикла. | Чаще привязан к одному стабильному потоку. |
Робот не всегда является единственно верным решением. При очень высокой скорости одной стабильной линии послойная машина может оказаться производительнее. При сменном ассортименте и нескольких направлениях роботизированная ячейка обычно дает больше вариантов компоновки.
Захват непосредственно контактирует с продукцией, поэтому его выбор влияет на надежность цикла сильнее, чем многие паспортные характеристики робота. Перед проектированием желательно предоставить образцы всех упаковок, включая тару с минимальным наполнением и возможными отклонениями формы.
Удерживает коробку или лист присосками. Подходит для ровной поверхности, на которой можно создать устойчивое разрежение. Пористый или деформированный картон требует проверки.
Сжимает упаковку боковыми губками или пальцами. Усилие настраивают так, чтобы груз не выскальзывал и одновременно не деформировался.
Подхватывает мешки, пачки, ящики или группу коробов снизу. Для вывода вил из слоя необходима подходящая схема укладки.
Учитывает мягкую форму и смещение наполнителя. Может сочетать вилы, прижим и поддерживающие элементы.
Переносит собранный ряд или весь слой. Используется для увеличения производительности, если упаковка и раскладка это допускают.
В одном инструменте объединяются разные функции: работа с продукцией, прокладочными листами и пустыми поддонами.
| Упаковка | Особенности паллетирования | На что обратить внимание |
|---|---|---|
| Картонные короба | Возможна укладка по одному, группой или слоем. | Пористость картона, прочность верхней панели, заклейка и допустимое сжатие. |
| Мешки | Схема должна формировать устойчивую перевязку слоев. | Положение горловины, смещение содержимого, масса и повторяемость формы. |
| Ящики и лотки | Робот захватывает тару сверху, сбоку или снизу. | Выступы, ручки, замки, материал и возможность штабелирования. |
| Ведра и канистры | Часто укладываются группой с межслойными листами. | Крышки, горловины, центр тяжести и допустимое боковое усилие. |
| Бутылки и банки | Обрабатываются в ящиках, лотках или групповой упаковке. | Жесткость вторичной упаковки и риск точечного давления. |
| Нестандартные изделия | Требуют индивидуального захвата или транспортной оснастки. | Точки удержания, ориентация, хрупкость и выступающие элементы. |
Фраза «робот работает с любой продукцией» некорректна. Возможность автоматизации подтверждают испытанием образцов. Иногда достаточно заменить захват, а иногда требуется изменить саму упаковку, добавить лоток или стабилизировать продукт до точки захвата.
Оптимизирован для быстрых повторяющихся перемещений между конвейером и паллетой. Конструкция подходит, если груз сохраняет вертикальную ориентацию и сложные наклоны не требуются.
Имеет больше свободы движения, может менять ориентацию продукта и работать со сложными траекториями. Дополнительная гибкость полезна не во всех проектах и должна быть обоснована задачей.
Грузоподъемность рассчитывают с учетом массы продукции, захвата, кабелей и установленной оснастки. Если робот берет четыре коробки по 10 кг, а захват весит 35 кг, полезная нагрузка цикла уже составляет не менее 75 кг без учета дополнительных компонентов.
Досягаемость - это не только максимальный радиус. Проверяют всю рабочую область: нижнюю точку забора, верх последнего слоя, дальние углы паллеты и траектории между ними. Робот должен укладывать продукцию без предельных положений осей и столкновений с ограждением.
Выбирать модель с минимальным запасом по нагрузке и радиусу рискованно. После добавления захвата или изменения высоты паллеты может оказаться, что крайняя точка находится за пределами устойчивой рабочей зоны.
Сначала фиксируют пиковый, а не только средний темп производственной линии. Затем определяют, сколько упаковок робот способен переносить за один цикл. Требуемое число циклов в минуту рассчитывается делением подачи продукта на количество единиц в одном захвате.
Если поток составляет 20 коробок в минуту, а захват переносит две коробки, робот должен выполнять не менее 10 рабочих циклов в минуту. Но к этому времени добавляются ожидание продукта, установка прокладочного листа и смена заполненного поддона. Нужный запас определяют по хронометражу и моделированию.
Паспортные параметры нельзя рассматривать отдельно друг от друга. Производительность зависит от траектории и количества упаковок в одном захвате, допустимая масса - от веса рабочего инструмента, а реальная зона действия - от высоты и расположения всех точек укладки.
Система должна принимать пиковый поток без постоянного переполнения накопительного конвейера.
Суммируют продукт, захват и оснастку, затем проверяют допустимую нагрузку во всей траектории.
Учитывают не только максимальный радиус, но и высоту последнего слоя, нижние и дальние точки.
Оценивают смену рецепта, регулировку конвейера и необходимость физической замены захвата.
Температура, влажность, запыленность, санитарная мойка и характеристики рабочей среды влияют на исполнение.
Конструкция должна оставлять доступ к захвату, приводам, датчикам и другим узлам для диагностики и регламентных работ.
Примеры разных конструкций представлены в разделе роботов-паллетайзеров. Сравнивать их следует по полному рабочему циклу, а не только по грузоподъемности манипулятора.
Роботизированный участок должен обмениваться сигналами с фасовочной машиной, конвейерами и последующим оборудованием. Система получает данные о наличии продукта, выбранном рецепте и готовности паллетной позиции, а также сообщает о заполнении поддона, остановке или ошибке.
Рабочая зона промышленного робота отделяется ограждением или контролируется защитными устройствами. Двери оснащаются блокировкой, а точки загрузки и выхода паллет проектируются так, чтобы продукция могла проходить без свободного доступа человека к движущимся механизмам.
Конкретный состав защиты определяется оценкой рисков проекта. Ограждение нельзя заменять только предупреждающей разметкой, если внутри сохраняется опасное автоматическое движение.
Робот повторяет координаты и ориентацию упаковок от паллеты к паллете при неизменных исходных условиях.
Сотрудникам не приходится постоянно поднимать тяжелые упаковки и выполнять однообразные движения.
Рецепты позволяют переключаться между утвержденными картами укладки.
При правильном расчете участок принимает продукцию с линии без ручного накопления.
Датчики и система управления фиксируют состояние оборудования и причины остановок.
Один манипулятор может обслуживать несколько точек забора или укладки в пределах рабочей зоны.
Поэтому робот-паллетайзер рассматривают как элемент технологической системы. Эффект достигается, когда подача продукции, схема укладки, захват, смена поддонов и последующая упаковка согласованы между собой.
Сформированная паллета еще не всегда готова к перевозке. Груз проверяют по высоте и массе, при необходимости добавляют верхний лист, уголки или стреппинг-ленту. Затем транспортный пакет фиксируют пленкой. Для этого применяют паллетообмотчики, работающие отдельно или в общей автоматической линии.
Подробно различия между поворотным столом, вращающейся рукой, мобильными моделями и типами кареток разобраны в статье «Что такое паллетообмотчик».
| Ошибка | К чему приводит | Как избежать |
|---|---|---|
| Расчет по средней подаче | В пиковые периоды перед роботом накапливается продукция. | Использовать максимальный стабильный темп и предусмотреть буфер. |
| Учет массы без захвата | Фактическая полезная нагрузка превышает допустимую. | Суммировать продукт, захват, оснастку и кабельный пакет. |
| Выбор робота до захвата | После проектирования инструмента не хватает нагрузки или досягаемости. | Прорабатывать продукт, захват и траекторию как единую систему. |
| Одна идеальная упаковка на испытании | В производстве робот не справляется с мятыми или недозаполненными единицами. | Проверять минимальные и максимальные отклонения реальной тары. |
| Нет времени на смену паллеты | Расчетная скорость достижима только на коротком тесте. | Включить в цикл отвод полного и подачу пустого поддона. |
| Нет места для обслуживания | Регламентные работы требуют разбирать соседнее оборудование. | Проверить сервисные зоны до утверждения компоновки. |
| Автоматика проектируется отдельно | Оборудование не согласовано по сигналам и сценариям остановки. | Заранее составить матрицу обмена и логику всех режимов. |
| Обмотку считают частью укладки | Проект заканчивается нестабилизированной паллетой. | Отдельно предусмотреть фиксацию готового транспортного пакета. |
Это промышленная роботизированная рука с захватом, которая берет упакованную продукцию с конвейера и складывает ее на поддон по заданной схеме.
Робот-паллетайзер является одним из видов паллетоукладчика. Термин «паллетоукладчик» также применяют к классическим машинам, которые формируют и переносят целые слои без универсальной роботизированной руки.
Да, если суммарная пиковая подача не превышает производительность ячейки, обе точки захвата находятся в рабочей зоне, а накопление и приоритеты потоков правильно организованы.
Возможность зависит от захвата. Обычно для сильно различающейся упаковки требуется сменный или комбинированный инструмент, а также отдельные рецепты и точки подачи.
Для типовой укладки без сложного поворота продукции часто достаточно четырехосевой модели. Шестиосевой робот выбирают, когда необходима дополнительная свобода ориентации или сложная траектория.
Она зависит от модели, траектории, массы и количества упаковок в одном захвате. Сравнивать следует не максимальную скорость движения робота, а полный цикл ячейки вместе с подачей продукта и сменой паллет.
Во время стабильного автоматического цикла постоянная ручная укладка не требуется. Сотрудник контролирует состояние участка, пополняет расходные материалы, меняет рецепты и выполняет действия по регламенту предприятия.
Координаты и последовательность укладки записаны в рецепте. Датчики подтверждают наличие продукции и паллеты, а система управления выдает роботу разрешение на очередной цикл.
Обычно да, если новая упаковка подходит по массе, способу захвата и рабочей зоне. Перед вводом рецепта проверяют устойчивость паллеты и отсутствие столкновений.
Это обратная операция: робот снимает продукцию с паллеты и передает ее на конвейер или следующий участок. Не каждый проект паллетирования можно использовать для депаллетизации без изменения захвата и системы распознавания.
Если транспортный пакет должен выдерживать перемещение и перевозку, обычно требуется дополнительная стабилизация пленкой, лентой или другим способом. Точный вариант выбирают по массе, геометрии и маршруту груза.
Размеры и масса упаковок, производительность линии, карты укладки, параметры поддона, план участка, высота готового груза и требования к дополнительным операциям.
Робот-паллетайзер автоматизирует тяжелую повторяющуюся укладку, но результат зависит от всей ячейки: захвата, подачи продукта, карты слоев, смены поддонов и системы безопасности. Проектирование начинают с реальных образцов упаковки, пиковой производительности и плана участка. После расчета цикл проверяют в моделировании и на испытаниях с продукцией.


Ответим на любой вопрос

Спасибо!
Мы свяжемся с Вами в ближайшее рабочее время: пн-пт с 9:00 до 18:00 по МСК
Выбор города
Каталог
Категории
Аккумуляторные штабелеры Китайские электроштабелеры Ножничный подъемный стол Поводковые штабелеры Подъемная платформа гидравлическая Подъемные столы Ручной штабелер Самоходная тележка с платформой для оператора Самоходные штабелеры Штабелер с электроподъемом Штабелеры электрические Электророхля ЭлектротележкаТовары
Электроштабелер ESC15M16 Стационарный подъемный стол HW1006 Стационарный подъемный стол HT1000 Стационарный подъемный стол HW2008 Самоходный штабелер с платформой оператора TB2030 Электроштабелер ESC12M33 Электроштабелер ESC15M33 Электроштабелер ESC15M35 Электроштабелер TBE2045F Электророхля T20I Самоходная тележка с платформой TE25 Электроштабелер TBE2025F Самоходный штабелер с платформой оператора TB1530 Электроштабелер TBE1535F Электроштабелер TBE1516F Штабелер самоподъемный с электроприводом CDD05Z Электроштабелер CDD2030 Самоходный электрический гидравлический подъемный стол ESM50D Электроштабелер ESC15M30 Электроштабелер TBE1525F Штабелер самоподъемный с электроприводом CDD10Z Стационарный подъемный стол HW4008 Самоходная тележка с платформой TE20 Стационарный подъемный стол HD1000 Электроштабелер TBE1530F Передвижной подъемный стол полуэлектрический ES100L Электроштабелер TBE2030F Стационарный подъемный стол HW4003 Электроштабелер CDD2020 Стационарный подъемный стол HW1008 Самоходный электрический гидравлический подъемный стол ESM100D Двойной подъемный стол HW4000D Передвижной подъемный стол полуэлектрический ES50D Стационарный подъемный стол HW2006 Электроштабелер CDD2025 Электроштабелер CDD2016 Электроштабелер ESC12M16 Электроштабелер ESC12M30 Электроштабелер TBE2016F Электроштабелер TBE2035F Электророхля T25I Самоходная тележка с платформой TE30Категории
Вакууматор для Су-вид Вакууматоры DZ Вакууматоры для мяса Вакууматоры для продуктов Вакууматоры для рыбы Вакууматоры для сыра Вакууматоры однокамерные Вакууматоры с двойной запайкой Вакуумное оборудование Вакуумные упаковщики двухкамерные Вакуумные упаковщики для бройлеров Вакуумные упаковщики с газонаполнением Запайщики Камерные вакууматоры Напольные вакуумные упаковщики Настольные вакуумные упаковщики Промышленные вакууматорыТовары
Вакуумный упаковщик DZ-400/2SB, двухкамерный Вакуумный упаковщик DZ-800, однокамерный, 2 планки запайки, напольный Вертикальный вакуумный упаковщик DZ-650/LG, однокамерный, большой Вакуумный упаковщик DZ-600/2SB двухкамерный Вакуумный упаковщик DZ-400E напольный Вакуумный упаковщик DZQ-600/2SB GAS с газацией, двухкамерный Вакуумный упаковщик DZQ-400/2SB GAS, двухкамерный с газонаполнением Вакуумный упаковщик DZQ-800/2SB GAS, двухкамерный с газацией Вакуумный упаковщик DZQ-400E GAS, однокамерный с газацией Вакуумный упаковщик DZ-400, однокамерный, настольный Вакуумный упаковщик DZ-260D, однокамерный, настольный Вакуумный упаковщик DZ-500, однокамерный, напольный Вакуумный упаковщик DZ-500/2SB Вакуумный упаковщик DZQ-500E GAS с газацией Вакуумный упаковщик DZ-500/2SB GASКатегории
Автоматический паллетообмотчик Мобильный паллетоупаковщик Паллетайзеры Паллетообмотчики для холодных складов Полуавтоматические паллетообмотчики Роботы паллетайзеры Упаковщики багажаТовары
Паллетоупаковщик с моторизированной кареткой и автоматической обрезкой BPW-2000A Паллетоупаковщик BPW-2400AC, прижимная плита, автоматическая обрезка Робот паллетообмотчик мобильный BPW-2200R Автоматический паллетообмотчик BPW-2000 Подъездная рампа (пандус) для паллетоупаковщика с диаметром платформы 1,65 м Паллетообмотчик автоматический BPW-2400 Паллетообмотчик BPW-2000 с подъездной рампой Паллетообмотчик автоматический с весами BPW-2400S Автоматический паллетообмотчик YJPO-1650-K Паллетоупаковщик BPW-2400EC, прижимная плита, платформа под рохлю Паллетоупаковщик BPW-2500 с поворотным столом Горизонтальная машина для обмотки пленкой LJ-SP1800L Паллетоупаковщик BPW-2000AC, прижимная плита, автоматическая обрезка Робот палетайзер IRB460 Паллетоупаковщик BPW-2000EA с автообрезкой и Е платформой Паллетообмотчик BPW-2400A с автоматической обрезкой стрейч Паллетообмотчик со стреппинг-машиной LJ-DB700A+TP1650F-M Робот паллетайзер KW1030M-1835 Паллетоупаковщик с Е-образной платформой BPW-2400E Паллетоупаковщик с Е-образной платформой BPW-2000E Паллетоупаковщик с прижимом BPW-2000C Паллетоупаковщик с прижимом BPW-2400C Паллетообмотчик автомат BPW-2400ЕАС, автообрезка, прижим, Е-образная платформа Робот-паллетоупаковщик BPW-2000RD, мобильный Автоматический паллетообмотчик с весами BPW-2000S Паллетоупаковщик с вращающейся рукой BPW-1800HR Паллетоупаковщик BPW-2400EA с автообрезкой и Е платформой Паллетоупаковщик BPW-2000EC, прижим, Е-платформа Пандус для паллетоупаковщика с весами Робот палетайзер IRB660 Упаковщик багажа LJ-XP600F Робот паллетайзер KW1060M-2100 Автоматический паллетообмотчик с вращающейся рукой YJPO-1800V-KТовары
Стреппинг-машина автомат BPSA-8560 Стреппинг-машина LJ-DB550 Стреппинг-машина LJ-DB700A+TP1650FТовары
Скин упаковщик WHB-M380V Вакуумный скин упаковщик лотков DZT-750S Вакуумный скин упаковщик лотков и подложек DQVC-320T Упаковщик продуктов в стрейч пленку KL-80 Скин упаковщик WHB-M450V Запайщик лотков вакуумный DQVC-300T, скин упаковщик Вакуумный упаковщик лотков DQ-240VCT, скин упаковщикКатегории
Автоматические запайщики лотков Автоматические трейсилеры Запайщики лотков Полуавтоматические запайщики лотков Полуавтоматические трейсилерыТовары
Трейсилер с газовой средой WH-M450V, полуавтоматический Автоматический трейсилер JR-L650V Трейсилер для запайки лотков в ГЗМС WH-M330V, полуавтоматический Трейсилер запайщик WH-M410V, полуавтоматический Автоматический трейсилер JR-A740PV3 для запайки лотков Полуавтоматический трейсилер WH-M380V для запайки лотковТовары
Автоматический сборщик коробок DQKX-655 Заклейщик коробов FXJ7090 Заклейщик коробов FXJ-5050E, полуавтоматический, адаптивный Заклейщик коробов FXJ8060B, полуавтомат Заклейщик коробов горячим клеем FXJ-AT5050 с клеевой станцией Nordson Автоматический сборщик коробов DQKX-350 Заклейщик коробов FXJ6050II Заклейщик коробов FXJ-5050ll Автоматическая линия для заклейки коробов FXJ-5050P+FXJ-555H Заклейщик коробов FXJ-5050ZТовары
Упаковщик в термоусадочную пленку DQL-5545F, автоматический Термоусадочная линия DQL-5545A + SM-4525, автоматическая обрезка, запайка Оборудование упаковки в термоусадочную пленку DQL-5545A, автоматическая Термоусадочный танк ST-6050 Термоусадочная машина для бутылок BZJ-5030B+BSE-5040 A Термоусадочная линия DQL-5545F + SM-5030LX Термоусадочный тоннель SM-5030LX Термоусадочная машина FM-5540, полуавтомат Термоусадочный тоннель SM-4525 Упаковочная машина LY450L с запайкой и обрезкой, полуавтоматическая, L-образный нож Термоусадочная линия DQBS-5030FКатегории
Автоматические промышленные слайсеры Вакуумные колбасные шприцы Вакуумные фаршемесы Вакуумный маринатор для мяса Волчки для мяса Гидравлические колбасные шприцы Инъекторы для мяса и рыбы Конвейерные слайсеры для мяса Коптильни Коптильни для рыбы Коптильные камеры Коптильные шкафы Куттеры Массажеры для мяса Машина для обвязки колбас Машины для нарезки мяса кубиками Оборудование для рыбного производства Перекрутчик сосисок и колбас Печи для общепита Печь для пиццы Промышленные сковороды Слайсеры Слайсеры для замороженного мяса Слайсеры для нарезки мяса соломкой Фаршемесы Фаршемешалка для творога Формовщик котлет Шкаф шоковой заморозки ШпигорезкиТовары
Машина для формирования котлет WYRB-300 Слайсер для нарезки SQPJ-150 Вакуумный массажер для мяса SGR-2000 Газовая конвекционная печь HGA-8P Блокорезка PRJ6000 Печь для пиццы HPW-19E Шпигорезка SQD-350 Машина для обвязки колбас SZX-1 Мясорубка промышленная волчок SJR-D160 Сковорода промышленная SKXC-400, электрическая, опрокидывающаяся Фаршемес SJB-200, бак 200 л Фаршемес SJB-300, бак 300 л Пароконвектомат KX-20c Коптильная камера SYX-1000 Высокоскоростная линия для скручивания и подвешивания колбас GN1600 ll Печь для пиццы HPW-13E Шкаф шоковой заморозки CS-12P Шкаф шоковой заморозки CS-30P Коптильная камера SYX-100 Печь для пиццы HEP-18 Шкаф шоковой заморозки CS-3P Шкаф шоковой заморозки CS-10P Высокоскоростная линия для скручивания и подвешивания колбас WZG6000 Шкаф шоковой заморозки CS-15PUT Слайсер для нарезки соломкой TDMS-3 Сковорода промышленная SKXC-500, опрокидывающаяся, электрическая Коптильная камера SYX-250 Коптильная камера SYX-200 Коптильная камера SYX-500 Шкаф шоковой заморозки CS-5P Шкаф шоковой заморозки CS-18P Шкаф шоковой заморозки CS-6P Электрическая конвекционная печь HEA-12P Шпигорезка SQD-550 промышленная Инъектор для мяса и рыбы SYZ-120 Промышленный шприц SYGC-1000, горизонтальный, гидравлический Газовая конвекционная печь HGA-5P Электрическая конвекционная печь HEA-5P Электрическая конвекционная печь HEA-16P Вакуумный фаршемес SZJB-100 Волчок промышленный SJR-D250 для мяса Шкаф шоковой заморозки CS-24P Слайсер для нарезки соломкой TDMC-3E Вакуумный шприц ZKG3000 Массажер для мяса SGR-1000 вакуумный Сковорода промышленная SKXC-600, опрокидывающаяся, электрическая Фаршемес SJB-500, бак 500 л Шкаф шоковой заморозки AK08-D Печь для пиццы HEP-12 Вакуумный фаршемес SZJB-750 Вакуумный фаршемес SZJB-2000 Куттер без вакуума SZB-125, промышленный Шкаф шоковой заморозки CS-30PUT Куттер без вакуума ZSB-40 Инъектор для посола мяса и рыбы SYZ-80 Мясорубка SJR-D130 волчок промышленная Мясорубка промышленная SJR-D200 волчок Массажер для мяса SGR-1500 вакуумный Куттер без вакуума SZB-80, промышленный Машина для удаления костей из рыбы HT-SDB Вакуумный фаршемес SZJB-200 Вакуумный фаршемес SZJB-1200 Машина для обвязки колбас SZX-2 Куттер без вакуума ZSB-20 Инъектор для мяса и рыбы SYZ-240 Инъектор для мяса и рыбы SYZ-180 Инъектор для мяса SYZ-48 Вакуумный массажер для мяса SGR-500 Вакуумный мясомассажер SGR-300 Вакуумный массажер для мяса SGR-100 Сковорода промышленная SKXC-300, электрическая, опрокидывающаяся Фаршемес SJB-100, бак 100 л Фаршемес SJB-750, бак 750 л Куттер без вакуума SZB-200, промышленный Металлодетектор AEC500C-4025 Чеквейер с отбраковщиком CW200 Шкуросъемная машина для рыбы и кальмара YP-30 Филетировочная машина FCM 328 Промышленный шприц SYGC-500, горизонтальный, гидравлический Котлетоформовочная машина WYRB-100 Газовая конвекционная печь HGA-12P Газовая конвекционная печь HGA-16P Электрическая конвекционная печь HEA-8P Печь для пиццы HEP-32 Печь для пиццы HPW-33E Коптильная камера SYX-50 Вакуумный фаршемес SZJB-50 Вакуумный фаршемес SZJB-300 Вакуумный фаршемес SZJB-500 Вакуумный фаршемес SZJB-2500 Вакуумный шприц ZKG6000 Слайсер для нарезки соломкой TDMC-3 Шкаф шоковой заморозки CS-15P Конвейерный слайсер TDVC-20 Слайсер для нарезки замороженного мяса TDMS-F2 Слайсер для нарезки замороженного мяса TDMS-F4 Слайсер нарезки мороженного мяса кубиками TDMC-1Товары
Фасовочный автомат для жидких продуктов WHIII-S200 Упаковочная машина для сыпучих продуктов WHL-K100 Машина для фасовки и упаковки жидкостей WHIII-S300 Фасовочно упаковочный автомат для жидких продуктов WHIII-S100 Упаковочная машина для сыпучих продуктов WHL-K300Товары
Горизонтальный упаковочный автомат KD-350 Горизонтальная упаковочная машина KD-600 Автоматическая упаковочная линия FXJ-755H+FXJ-5050Z+DQKX-655 Горизонтальная упаковочная машина KD-260, автомат Упаковочная машина KD-450 горизонтальнаяТовары
Машина для укупорки винных бутылок ZRTY-1F, полуавтоматическая Укупорщик алюминиевых крышек DK-50/D, полуавтоматическийКатегории
Китайские чиллеры Мини чиллеры Моноблочные чиллеры Проточный охладитель воды Фреоновый чиллер Чиллер 2 кВт Чиллер 30 кВт Чиллер 3 кВт Чиллер 4 кВт Чиллер 500 кВт Чиллер 50 кВт Чиллер 5 кВт Чиллер 7 кВт Чиллер 8 кВт Чиллер для купели Чиллер для ТПА Чиллер на 10 квт Чиллер на 14 кВт Чиллер на 15 кВт Чиллер с кожухотрубным испарителем Чиллеры с воздушным охлаждением Чиллеры с шнековым компрессоромТовары
Чиллер YJWS-235-L Чиллер YJW-20HP-P Чиллер YJW-50HP-P Чиллер YJW-3HP-L Чиллер YJAP-12HP-P Чиллер YJAS-90-L Чиллер YJAS-160HP-P Чиллер YJWKH-30HP-P Чиллер YJAK-10HP-P Чиллер YJWS-300-L Чиллер YJWS-610-L Чиллер 12HP Чиллер YJW-12HP-L Чиллер YJAS-420-L Чиллер YJA-1HP-L Чиллер YJA-25HP-L Чиллер YJWS-150HP-P Чиллер YJWS-280HP-P Чиллер YJW-30HP-L Чиллер YJA-25HP-P Чиллер YJA-60HP-P Чиллер YJAS-240HP-P Чиллер YJWS-635-L Чиллер YJA-12HP-P Чиллер YJAS-80HP-P Чиллер YJWS-815-L Чиллер YJAS-140-L Чиллер YJAS-155-L Чиллер YJAS-740-L Чиллер YJAS-825-L Чиллер YJW-10HP-P Чиллер YJW-25HP-P Чиллер YJWS-240HP-P Чиллер 8HP Чиллер YJW-10HP-L Чиллер YJW-5HP-P Чиллер YJW-6HP-P Чиллер YJW-25HP-L Чиллер YJWS-350-L Чиллер YJAP-15HP-P Чиллер YJA-3HP-L Чиллер YJWS-420-L Чиллер YJAS-530-L Чиллер YJA-20HP-L Чиллер YJW-20HP-L Чиллер YJAKH-15HP-P Чиллер YJW-15HP-P Чиллер YJAKH-60HP-P Чиллер 25HP Чиллер 30HP Чиллер YJW-5HP-L Чиллер YJAK-20HP-P Чиллер YJAKH-10HP-P Чиллер 15HP Чиллер YJWS-260-L Чиллер YJWS-865-L Чиллер YJWS-965-L Чиллер YJA-50HP-L Чиллер YJA-12HP-L Чиллер YJAS-265-L Чиллер YJA-10HP-P Чиллер YJW-30HP-P Чиллер YJAS-635-L Чиллер YJW-8HP-L Чиллер YJWKH-12HP-P Чиллер YJWS-740-L Чиллер YJWKH-50HP-P Чиллер YJWKH-10HP-P Чиллер YJWS-100HP-P Чиллер YJWS-100-L Чиллер YJA-5HP-L Чиллер YJA-8HP-P Чиллер YJWS-385-L Чиллер YJWS-40HP-P Чиллер YJAS-210-L Чиллер YJW-40HP-L Чиллер YJAK-12HP-P Чиллер YJWKH-60HP-P Чиллер YJAP-10HP-P Чиллер YJWK-15HP-P Чиллер YJA-50HP-P Чиллер YJAK-60HP-P Чиллер 6HP Чиллер YJAS-50HP-P Чиллер YJA-40HP-L Чиллер YJA-40HP-P Чиллер YJW-15HP-L Чиллер YJAKH-40HP-P Чиллер YJWS-570-L Чиллер YJAS-120HP-P Чиллер YJAL-2HP-P Чиллер YJWS-530-L Чиллер YJAKH-20HP-P Чиллер YJAP-20HP-P Чиллер YJAKH-30HP-P Чиллер YJWK-20HP-P Чиллер YJAK-30HP-P Чиллер YJWK-60HP-P Чиллер 50HP Чиллер YJW-6HP-L Чиллер YJWK-30HP-P Чиллер YJA-15HP-L Чиллер YJAS-40HP-P Чиллер YJAL-0.6HP-P Чиллер YJWKH-25HP-P Чиллер 5HP Чиллер 10HP Чиллер 20HP Чиллер 3HP Чиллер 40HP Чиллер YJA-2HP-L Чиллер YJA-6HP-L Чиллер YJA-10HP-L Чиллер YJA-8HP-L Чиллер YJA-30HP-L Чиллер YJA-60HP-L Чиллер YJA-5HP-P Чиллер YJA-20HP-P Чиллер YJA-6HP-P Чиллер YJA-30HP-P Чиллер YJA-3HP-P Чиллер YJAS-60HP-P Чиллер YJAS-100HP-P Чиллер YJAS-150HP-P Чиллер YJAS-180HP-P Чиллер YJAS-200HP-P Чиллер YJAS-280HP-P Чиллер YJAS-120-L Чиллер YJAS-165-L Чиллер YJAS-225-L Чиллер YJAS-280-L Чиллер YJAS-305-L Чиллер YJAS-330-L Чиллер YJAS-450-L Чиллер YJAS-490-L Чиллер YJAS-550-L Чиллер YJA-2HP-P Чиллер YJAS-695-L Чиллер YJAL-1.5HP-P Чиллер YJW-3HP-P Чиллер YJW-8HP-P Чиллер YJW-12HP-P Чиллер YJW-40HP-P Чиллер YJW-60HP-P Чиллер YJWS-50HP-P Чиллер YJA-1HP-P Чиллер YJWS-80HP-P Чиллер YJWS-120HP-P Чиллер YJWS-160HP-P Чиллер YJWS-180HP-P Чиллер YJWS-200HP-P Чиллер YJA-15HP-P Чиллер YJWS-60HP-P Чиллер YJW-50HP-L Чиллер YJW-60HP-L Чиллер YJWS-135-L Чиллер YJWS-180-L Чиллер YJAL-1HP-P Чиллер YJAL-1.2HP-P Чиллер YJWS-195-L Чиллер YJWS-320-L Чиллер YJWS-500-L Чиллер YJAL-0.8HP-P Чиллер YJAK-25HP-P Чиллер YJAK-50HP-P Чиллер YJAK-15HP-P Чиллер YJAK-40HP-P Чиллер YJAP-25HP-P Чиллер YJAP-40HP-P Чиллер YJAP-30HP-P Чиллер YJAP-50HP-P Чиллер YJAP-60HP-P Чиллер YJAKH-12HP-P Чиллер YJAKH-25HP-P Чиллер YJWK-12HP-P Чиллер YJAKH-50HP-P Чиллер YJWK-10HP-P Чиллер YJWK-40HP-P Чиллер YJWK-50HP-P Чиллер YJWK-25HP-P Чиллер YJWKH-15HP-P Чиллер YJWKH-20HP-P Чиллер YJWKH-40HP-P